Romeo, robot d’assistance : 39 moteurs, mais pas encore un auxiliaire à domicile
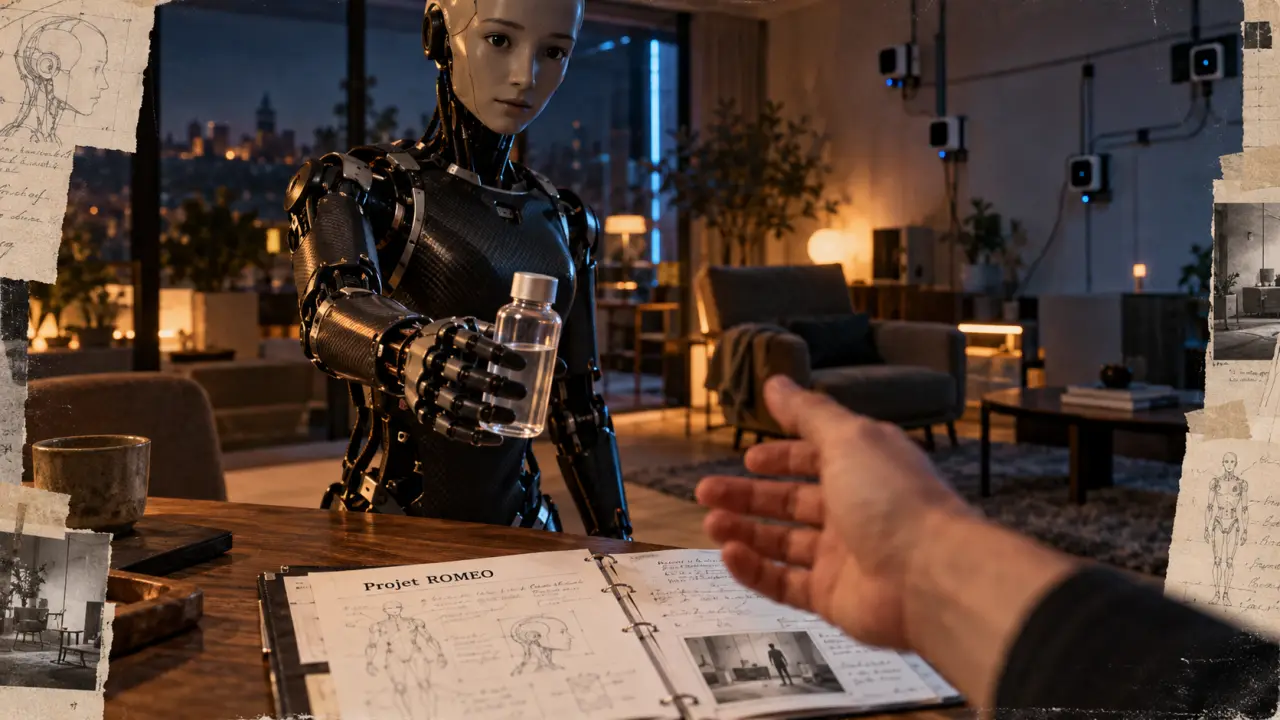
Romeo est un robot humanoïde développé par Aldebaran Robotics pour explorer l’assistance aux personnes âgées et le maintien de l’autonomie à domicile. Lancé en 2009, le projet associe déplacement, manipulation d’objets et interaction avec les personnes. Romeo reste toutefois une plateforme expérimentale : ses fonctions envisagées ne doivent pas être confondues avec les services d’un assistant domestique commercialisé.
Un projet d’assistance devenu terrain de recherche
L’ambition de Romeo est de faire évoluer un robot dans un logement conçu pour les humains. Sa silhouette humanoïde doit lui permettre d’interagir avec les objets du quotidien, tout en proposant une présence conversationnelle. Le vieillissement de la population et les besoins d’accompagnement constituent la toile de fond du projet, sans faire du robot un remplaçant des soignants ou des proches.
Aldebaran Robotics est à l’origine du développement. SoftBank Robotics intervient ensuite dans l’assemblage de la plateforme physique. Plusieurs cycles de conception font évoluer la structure, le câblage et les actionneurs : passer d’un prototype à une machine capable de se déplacer près d’une personne fragile impose des ajustements importants.
- 2009-2012 : première étape de développement du projet.
- Février 2012 : présentation d’un premier prototype ; des travaux Robotex portent également sur la vision robotique en 2012.
- 2013 : lancement du projet ROMEO dans le cadre du PSPC, dispositif de soutien aux projets structurants des pôles de compétitivité.
- 2016 : introduction expérimentale auprès de personnes âgées envisagée dans la présentation de Maxon, et non date de commercialisation.
Cette trajectoire explique le rôle central des laboratoires. Des équipes comme celles de l’INRIA, du LAAS et du LPPA participent aux recherches autour de la robotique humanoïde. Robotex, réseau réunissant 15 partenaires, contribue à l’expérimentation. L’enjeu dépasse donc la fabrication d’un assistant : il s’agit aussi de développer et d’évaluer des méthodes de perception, de marche et de manipulation.
Un grand humanoïde dont chaque mouvement se calcule
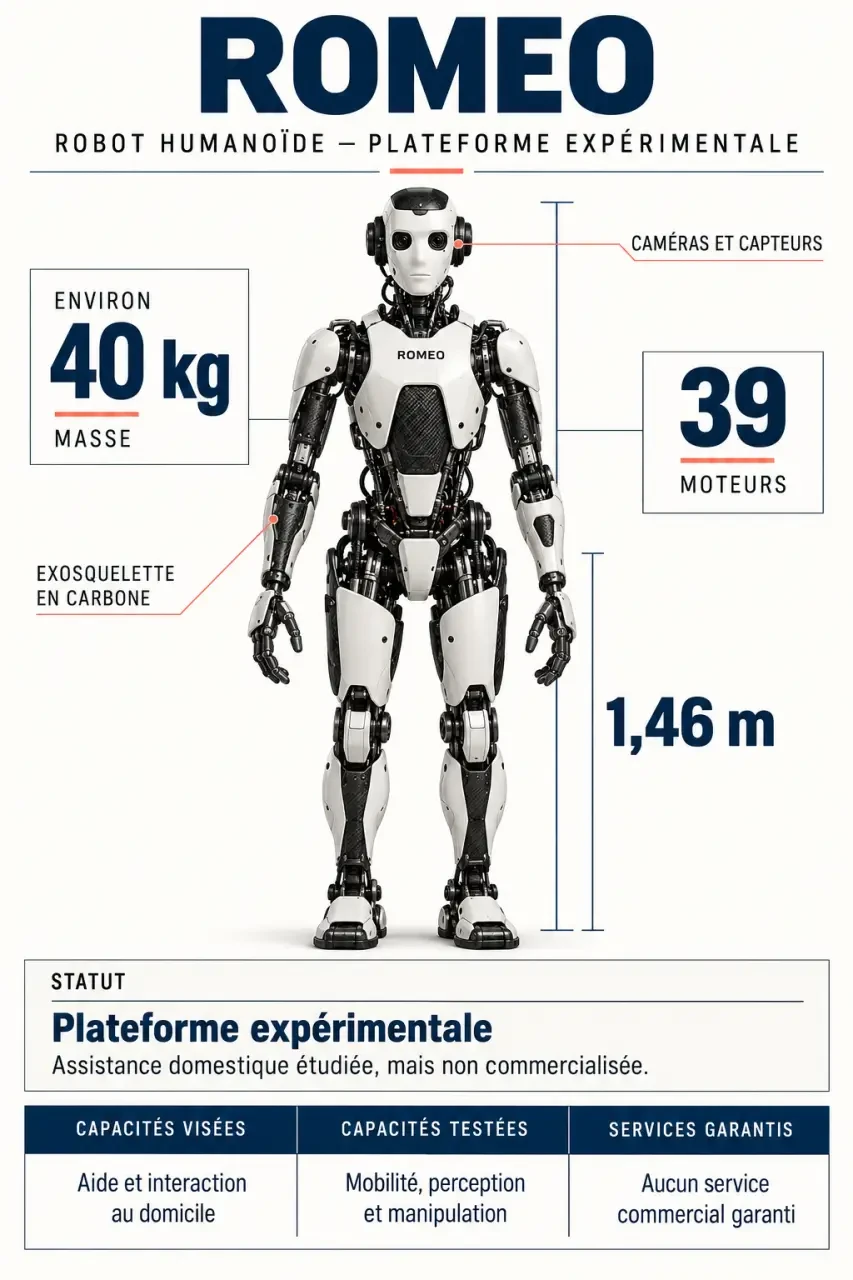
La taille de Romeo lui permet d’envisager des interactions avec le mobilier et les objets domestiques. Elle augmente aussi les difficultés mécaniques : déplacer un bras ou transférer le poids d’une jambe à l’autre modifie l’équilibre de l’ensemble.
| Caractéristique | Repère technique |
|---|---|
| Taille | Environ 1,40 m selon Silvereco ; 146 cm selon Maxon |
| Poids | 40 kg selon Silvereco |
| Motorisation | 39 moteurs à courant continu selon Maxon |
| Structure | Exosquelette en carbone |
| Perception | Caméras et capteurs pour observer l’environnement et les personnes |
| Production décrite par Maxon | 7 exemplaires construits, dont 4 destinés à différents laboratoires européens |
Les dimensions publiées ne sont pas parfaitement identiques ; mieux vaut conserver ces repères avec leur attribution plutôt que présenter une mesure unique comme universelle.
Des moteurs pour la force, des algorithmes pour l’équilibre
Maxon cite notamment 10 moteurs RE 40, 10 moteurs RE 25 et 5 moteurs DCX, ainsi que la gamme RE-max. Ces composants participent à l’actionnement des articulations. Le couple moteur, autrement dit la capacité à produire un effort de rotation, compte particulièrement lorsqu’il faut soutenir le corps ou déplacer un objet à faible vitesse.
La motorisation ne suffit cependant pas à assurer une marche stable. Le robot doit percevoir son environnement, choisir ses appuis et coordonner ses mouvements. Les recherches concernent notamment la marche guidée par le regard, la planification des trajectoires et la compensation des perturbations. Saisir un objet mobilise ainsi bien davantage que la main : bras, tronc et jambes doivent rester coordonnés.
Au domicile, distinguer les usages visés des services garantis
Les scénarios d’assistance donnent une idée concrète de l’objectif : aller chercher un objet, ouvrir une porte, porter des bouteilles ou rappeler un rendez-vous. Mais leur présence dans une présentation du projet ne signifie pas que Romeo puisse les exécuter seul, dans n’importe quel logement.
La manipulation domestique reste une tâche complexe
Ouvrir une porte suppose d’identifier la poignée, de positionner la main, d’exercer l’effort approprié et de conserver son équilibre pendant le mouvement. Monter un escalier ajoute des contraintes de perception et de placement des pieds. Ces actions relèvent des capacités étudiées ou visées, pas d’une garantie d’utilisation autonome au quotidien. De même, l’aide à la marche ne doit pas être assimilée à une fonction d’appui physique validée pour une personne fragile.
On peut comprendre cette difficulté comme une superposition de couches : reconnaître une bouteille, réussir à la saisir, puis décider s’il est prudent de la transporter près d’une personne sont trois problèmes distincts. Une démonstration réussie de préhension ne valide donc pas toute la chaîne d’assistance. Pour juger l’utilité réelle du robot, il faut examiner aussi sa capacité à renoncer, à demander confirmation ou à s’arrêter lorsqu’une situation devient incertaine.
Un accompagnement cognitif évalué en situation
Les usages envisagés comprennent des rappels de rendez-vous ou de prise de médicaments, des applications de support cognitif et des modules de conversation. Un protocole décrit la mise à disposition du robot pendant une semaine dans un appartement test situé dans un centre de rééducation, auprès d’une personne âgée. Ce cadre permet d’étudier l’usage dans un environnement proche du domicile ; il ne démontre pas, à lui seul, un bénéfice clinique ou une autonomie prolongée.
Interaction et émotions : adapter une réponse sans comprendre comme un humain
Romeo est aussi un outil d’étude de la relation homme-robot. Ses caméras et capteurs servent à recueillir des indices sur les personnes et leur environnement. La détection des émotions et l’adaptation du comportement font partie des capacités annoncées, avec l’objectif de rendre les échanges plus naturels.
Il faut distinguer reconnaître des indices observables et connaître l’état émotionnel d’une personne. Une expression faciale ne révèle pas toujours une émotion sans ambiguïté. Une réponse adaptée dans une démonstration ne prouve donc ni une compréhension générale des sentiments ni une fiabilité suffisante pour prendre une décision de soin.
Chez une personne âgée, l’utilité d’une interaction dépend également du rythme de conversation, de la clarté des messages et de la possibilité de refuser l’échange. L’acceptabilité ne se réduit pas à l’apparence sympathique du robot. Elle implique de préserver la place des proches, d’expliquer les limites du système et de clarifier le traitement des images ou informations personnelles éventuellement recueillies.
Romeo et NAO : une filiation, mais pas le même usage
Romeo partage avec NAO son origine chez Aldebaran Robotics. Le changement d’échelle transforme néanmoins les contraintes : un grand humanoïde destiné à manipuler l’environnement domestique n’a pas les mêmes exigences qu’une petite plateforme d’interaction et de programmation.
| Repère | Romeo | NAO |
|---|---|---|
| Taille | 146 cm selon Maxon | 57 cm selon Maxon |
| Poids | 40 kg selon Silvereco | Environ 5 kg selon Maxon |
| Orientation | Recherche sur l’assistance domestique | Plateforme de programmation, d’interaction et de recherche |
| Diffusion rapportée par Maxon | 7 exemplaires construits | Plus de 3 000 exemplaires vendus à la date de l’article |
Ces chiffres décrivent la situation rapportée par Maxon, pas un inventaire actualisé. Romeo n’a pas fait l’objet d’une production en série sous cette forme, et aucun prix public ou calendrier de disponibilité domestique n’est établi ici. Son autonomie énergétique et ses performances dans un logement ordinaire ne doivent pas non plus être supposées.
L’intérêt de Romeo réside avant tout dans la réunion, sur une même machine, de problèmes souvent étudiés séparément : voir, marcher, saisir et dialoguer. C’est une plateforme pour faire progresser l’assistance robotique, plutôt qu’un auxiliaire prêt à prendre en charge le quotidien.
Partager cet article
Articles qui pourraient vous intéresser :
 GTS Téléassistance : se connecter, déclencher une alerte et choisir le bon équipement
 Collier de chute pour personne âgée : une alerte utile, à condition de tester toute la chaîne d’aide
 Jean-François Gobertier : du gestionnaire de fortune au géant des maisons de retraite
 Activité intellectuelle : stimuler son cerveau sans transformer ses loisirs en corvée